为不同复杂度选择架构路线
SF-425 Pro 规划由主处理器承担视觉、业务、显示、记录与联网,MCU 配合接口扩展;SF-131 触控版采用识别模组与控屏 MCU 分工,部分能力仍为后续规划。
CS05 · 工业车辆电子
车辆视觉结果需要衔接提示、记录与外设响应;项目规划两类终端的架构、接口与交互,已有产品规划和设计参考,整机效果与性能待样机验证。
项目概况
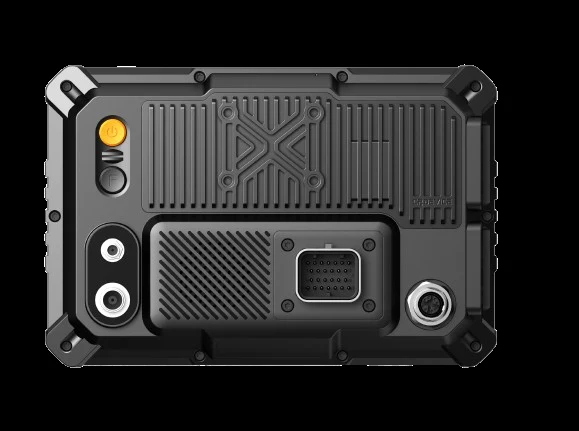
SF-425 Pro 与 SF-131 触控版
主处理器、视觉识别模组与 MCU 的两类架构路线
识别结果接口、设备响应、触控操作与整机约束
终端既要处理车辆周边与驾驶员图像,也要结合车辆状态进行提示、记录和外设联动,需要在主处理器、识别模组与 MCU 之间建立适当分工。
工程推进路径
SF-425 Pro 规划由主处理器承担视觉、业务、显示、记录与联网,MCU 配合接口扩展;SF-131 触控版采用识别模组与控屏 MCU 分工,部分能力仍为后续规划。
按图像输入、识别结果、区域规则、提示联动和事件留存组织流程。识别功能按适用产品规划,算法合作、镜头适配和整机集成需明确接口与后续验证条件。
将画面、参数、标定、记录和设备设置组织为操作路径,同时规划供电、CAN、串口、连接器、外壳与安装。环境适应、抗干扰、防护和生产测试作为后续验证输入。
工程证据
界面为规划参考,不证明摄像头、识别、显示和记录已同时通过验证,也不证明实际安全效果。
仍处于产品规划与架构设计,量产、认证、整机性能与实际交付未由该图证明。
已经形成的交付基础
两类产品路线的软硬件分工与整机设计参考,不作为已交付样机。
视觉结果到区域规则、提示联动、事件留存和外设控制的接口规划。
触控操作、参数和标定界面参考,以及后续样机验证所需的整机约束。
现有产品规划形成两类架构路线、视觉到设备响应的业务关系,以及交互、接口和整机设计参考。
本案例展示产品规划与架构设计。规划配置不能视为多路采集、显示、推理与记录已经同时通过验证。
本案例展示项目资料与阶段结果 具体交付、测试条件和验收范围以双方确认的版本为准
有相似项目